KI-Technologien
Sensor Fusion & Physical AI
Informationen unterschiedlicher physischer Messquellen verbinden – Kamera, Radar, LiDAR und weitere Sensoren – als Grundlage für Systeme, die in der realen Welt handeln.
Branchen
Umfelderkennung, Sensordatenfusion und digitale Umgebungsmodelle – und KI-Unterstützung für den Software-Engineering-Prozess.
Die Softwareentwicklung für komplexe Fahrzeugsysteme, mit Anforderungsmanagement, Softwarearchitektur und systematischem Testmanagement, ist eine der Wurzeln von FusionSystems. Wir entwickeln Erkennungssysteme und Komponenten für Fahrerassistenz und automatisiertes Fahren: Fahrzeugumfelderkennung, Navigation, Fahrzeugsteuerung, Überwachung des Innenraums und Fahrzeugkommunikation.
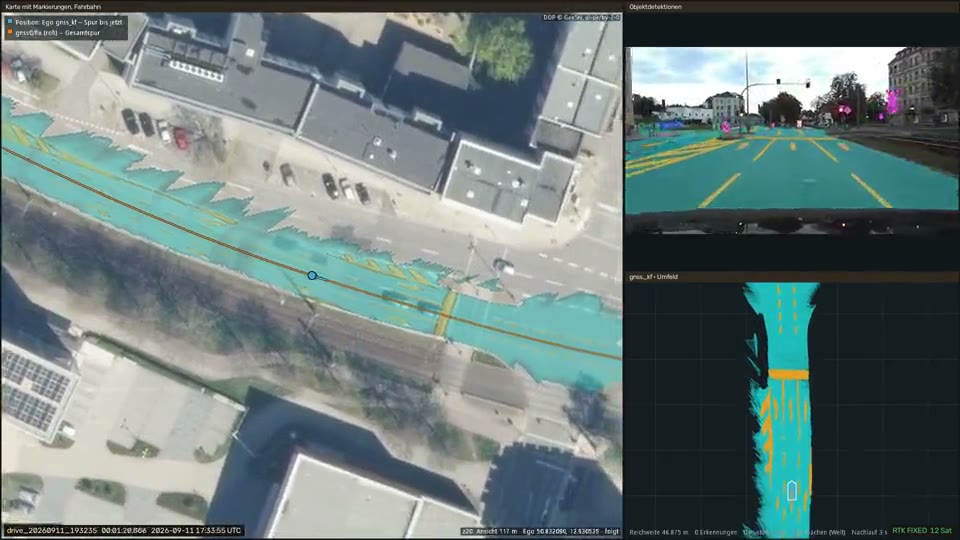
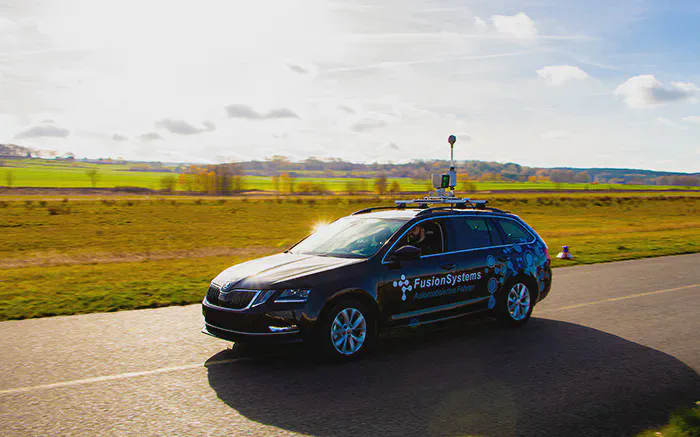
Automatisiertes Fahren braucht eine Erkennung, die bei Regen, Gegenlicht und hoher Dynamik stabil bleibt. Wir erproben unsere Verfahren deshalb auf der Straße. Unser Versuchsfahrzeug trägt ein Mehrkamerasystem für die dreidimensionale Erfassung, auf dem Dach lassen sich ein 360°-Laserscanner und eine Rundumkamera befestigen. Die Messdaten werden im Fahrzeug in Echtzeit ausgewertet.
Erkannt werden Fahrbahn und Fahrbahnmarkierungen, Verkehrszeichen und Ampeln, Hindernisse, Fahrzeuge und Personen (siehe Personenerkennung). Jede Erkennung wird lokalisiert, klassifiziert und mit einem Maß für ihre Verlässlichkeit bewertet. Die Verfahren beschreiben wir unter Vision AI und Sensor Fusion & Physical AI.
Eine Position aus der Satellitenortung allein genügt für das automatisierte Fahren nicht. Wir verbinden mehrere Quellen, bis die Position spurgenau ist:
| Quelle | Beitrag |
|---|---|
| Satellitenortung | Grobe Ausgangsposition; genauer mit Korrektursignalen einer Referenzstation |
| Kamera und Laserscanner | Erkannte Referenzpunkte in der Umgebung erlauben die spurgenaue Bestimmung |
| Stationäre Funkmodule | Näherungsweise Position, wo kein Satellitensignal ankommt, zum Beispiel im Parkhaus |
| Hochgenaue Karte | Der Kartenvergleich korrigiert Positionen mit unzureichender Genauigkeit |
Ein Zustandsschätzer führt die Quellen zusammen und liefert auch bei geringer Signalabdeckung eine durchgehende Position.
Es reicht nicht zu sehen, was jetzt vor dem Fahrzeug geschieht. Ein automatisiertes Fahrzeug muss auch wissen, wie seine Welt aufgebaut ist, wie sie sich verändert und welche Regeln dort gelten. Deshalb verbinden wir die Wahrnehmung im Fahrzeug mit einem digitalen Umgebungsmodell des Betriebsraums. Was das Fahrzeug bei Messfahrten erkennt, wird räumlich verortet und in dieses Modell eingetragen. Wie das am Beispiel des öffentlichen Nahverkehrs aussieht, zeigt das Projekt KI-gestützte Umfelderkennung für den autonomen ÖPNV.
Das Prinzip trägt über den Pkw hinaus: für Straßenbahnen, autonome Shuttles, kleine Plattformen für Mikromobilität und Warentransport sowie autonome Arbeitsmaschinen.
Unsere Softwareentwicklung folgt dem V-Modell. Anforderungen begleiten alle Entwicklungsschritte und werden dokumentiert; bei sicherheitsrelevanter Software orientieren wir uns an der ISO 26262, im Prozess an Automotive SPICE, im Code an den MISRA-Richtlinien.
Aus dieser Praxis kennen wir den Aufwand, den Anforderungen, Tests und Nachweise verursachen. Hier setzt unser Lösungsansatz Engineering Intelligence an: Agenten prüfen und konsolidieren Anforderungen, leiten Tests ab, ordnen Fehler ein und verknüpfen Normen mit Nachweisen. Sie liefern Vorschläge. Verbindliche Änderungen bleiben prüf- und freigabepflichtig.
KI-Technologien
Informationen unterschiedlicher physischer Messquellen verbinden – Kamera, Radar, LiDAR und weitere Sensoren – als Grundlage für Systeme, die in der realen Welt handeln.
KI-Technologien
Bild- und videobasierte KI, gewachsen aus langjähriger Erfahrung in der industriellen Bildverarbeitung.
KI-Technologien
Jede Datenquelle hat ihre Stärken und Grenzen. Verlässlich wird das Ergebnis, wenn Text, Bild, Audio, Sensor- und Geodaten gemeinsam interpretiert werden.
Lösungen
Personen in Kamerabildern erkennen, verfolgen und verstehen: Position, Bewegung, Körperhaltung, Gesten und Gesicht – mit hoher Erkennungsleistung und niedriger Falschalarmrate.
Lösungen
Vom Bestandswissen zum nutzbaren Engineering-System: Anforderungen, Tests, Fehleranalyse und Nachweise mit KI verknüpfen.
Projekte & Referenzen
Wahrnehmung im Fahrzeug und digitales Umgebungsmodell des Betriebsraums greifen ineinander: Was das Fahrzeug erkennt, wird zu dauerhaft nutzbarem Umweltwissen.
Ob erste KI-Einführung oder komplexe Entwicklungsaufgabe – wir besprechen mit Ihnen die Anforderungen und geeigneten nächsten Schritte.