KI-Leistungen
KI-Entwicklung
Wir entwickeln die Verfahren, die aus Ihren Daten verlässliche Ergebnisse machen: maschinelles Lernen, KI-Pipelines, Agenten, multimodale Analyse und hybride Modelle.
Lösungen
Multisensorielle Umfelderkennung für Maschinen, die sich selbst bewegen: fahrerlose Transportsysteme in der Halle, mobile Roboter in der Fertigung und Arbeitsmaschinen auf dem Feld.
Hersteller und Betreiber von fahrerlosen Transportsystemen, mobilen Robotern, Land- und Baumaschinen sowie Unternehmen, die ihren Materialfluss automatisieren.
Wir liefern Umfelderkennung und Navigation als Softwarebaustein für Ihre Fahrzeuge und Maschinen und binden sie in Ihre Steuerung und Ihre Leitebene ein. Die Schnittstellen der Branche, das Robot Operating System (ROS) und VDA 5050, berücksichtigen wir von Anfang an.
Ob Transportfahrzeug in der Halle, mobiler Roboter in der Fertigung oder Arbeitsmaschine auf dem Feld: Eine Maschine, die sich selbst bewegt, muss ihre Umgebung zuverlässig wahrnehmen. Genau das ist seit der Gründung unser Fach. FusionSystems verbindet dafür mehrere Sensoren zu einem Bild der Umgebung und leitet daraus ab, wo die Maschine ist, was um sie herum geschieht und wohin sie sicher fahren kann.
Kein einzelner Sensor sieht alles. Eine Kamera erkennt, was ein Objekt ist, ein Laserscanner misst genau, wie weit es entfernt ist, weitere Sensoren liefern Bewegung und Lage. Die multisensorielle Umfelderkennung führt diese Daten zusammen. So entsteht ein Umfeldmodell, das Personen, Objekte, Hindernisse und befahrbaren Freiraum enthält und auch bei Staub, Gegenlicht oder Erschütterungen trägt.
Dieselbe Grundlage nutzen wir im Straßenverkehr, in der Halle und auf dem Feld. Die Verfahren beschreiben wir unter Sensor Fusion & Physical AI, die Erkennung von Menschen unter Personenerkennung.
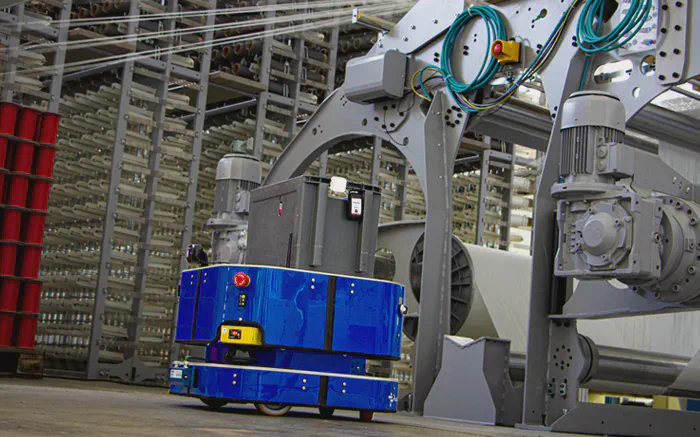
MULI ist das fahrerlose Transportsystem von FusionSystems. Wir haben es selbst konzipiert, gestaltet und entwickelt. Durch seinen modularen Aufbau lässt es sich an unterschiedliche Aufgaben anpassen; es navigiert in der Halle und im Freien. Software und Sensorik zur Personen-, Objekt- und Hinderniserkennung sorgen für den sicheren Einsatz in Produktion, Logistik und Transport.
Ein fahrerloses Transportsystem macht den Materialfluss flexibel: Es transportiert Kleinladungsträger zwischen Lager, Maschine und Montage und ersetzt starre Fördertechnik. In die Leitebene binden wir es über unser Steuerungs- und Visualisierungssystem ein.
Im Förderprojekt InnoTeam RoSa entwickeln wir MULI weiter. Das Projekt verbindet die mobile Plattform mit einem Gelenkarmroboter: Der Roboter kommt zum Werkstück, statt dass das Werkstück zum Roboter gebracht wird. Dafür muss das System seine Umgebung dreidimensional erfassen, die eigene Position genau kennen und die Bewegung von Plattform und Arm aufeinander abstimmen. Unsere Umfelderkennung liefert die Grundlage dafür.
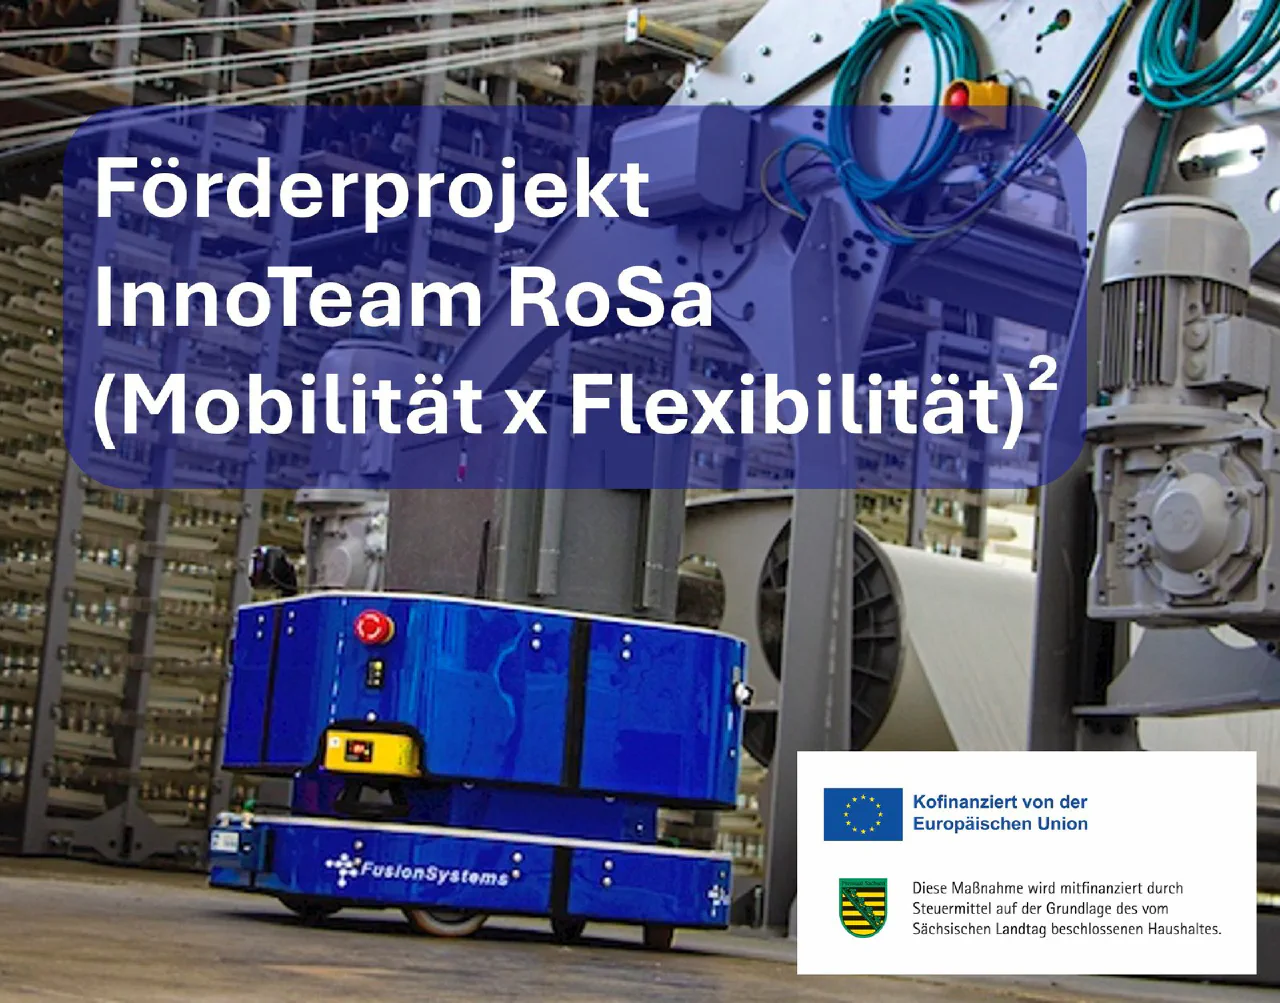
Mehr zum Vorhaben steht unter Förderprojekte.
Was in der Halle gilt, gilt auch im Freien. Im Projekt KoSiNuS statten wir eine Landwirtschaftsmaschine mit Fahrzeugumfelderkennung aus. Wir verarbeiten und fusionieren die Daten verschiedener Sensoren, damit die Maschine Personen, Hindernisse und freien Fahrweg sicher erkennt, zwischen Pflanzreihen ebenso wie am Feldrand. Das Vorhaben entwickelt zentrale Komponenten und Sicherheitsarchitekturen für autonome mobile Arbeitsmaschinen.
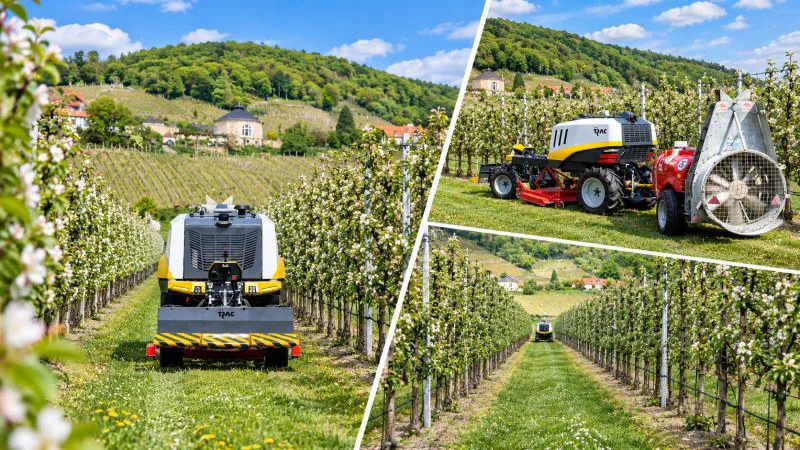
Mehr dazu im FusionBLOG und unter Förderprojekte.
Eine mobile Maschine muss jederzeit wissen, wo sie ist. Wir setzen dafür mehrere Navigationsarten ein und kombinieren sie zu einer hybriden Navigation:
Die Kombination steigert Effizienz, Flexibilität und Sicherheit. Die Sensoren richten wir auf Ihre Umgebung ein.
FusionSystems bringt seine Erfahrung in die Fachwelt ein. Dr.-Ing. Ullrich Scheunert und Axel Pätzold arbeiten aktiv im VDI-Fachausschuss „Autonome Mobile Robotik“ mit. FusionSystems ist Mitglied im Branchenverband Forum-FTS.
Die Anwendung in der Fertigung beschreiben wir unter Industrie & Maschinenbau, die Umfelderkennung im Straßenverkehr unter Umfelderkennung für den autonomen ÖPNV.
KI-Leistungen
Wir entwickeln die Verfahren, die aus Ihren Daten verlässliche Ergebnisse machen: maschinelles Lernen, KI-Pipelines, Agenten, multimodale Analyse und hybride Modelle.
KI-Leistungen
KI wird dort nutzbar, wo gearbeitet wird: als Funktion in bestehender Software, als Schnittstelle oder als eigene Anwendung in Ihrer Systemlandschaft.
KI-Technologien
Informationen unterschiedlicher physischer Messquellen verbinden – Kamera, Radar, LiDAR und weitere Sensoren – als Grundlage für Systeme, die in der realen Welt handeln.
KI-Technologien
Bild- und videobasierte KI, gewachsen aus langjähriger Erfahrung in der industriellen Bildverarbeitung.
Lösungen
Personen in Kamerabildern erkennen, verfolgen und verstehen: Position, Bewegung, Körperhaltung, Gesten und Gesicht – mit hoher Erkennungsleistung und niedriger Falschalarmrate.
Branchen
Erfahrungswissen sichern, Varianten beherrschen, Bild- und Sensordaten für Zustands- und Qualitätsbewertung nutzen.
Branchen
Umfelderkennung, Sensordatenfusion und digitale Umgebungsmodelle – und KI-Unterstützung für den Software-Engineering-Prozess.
Projekte & Referenzen
Wahrnehmung im Fahrzeug und digitales Umgebungsmodell des Betriebsraums greifen ineinander: Was das Fahrzeug erkennt, wird zu dauerhaft nutzbarem Umweltwissen.
Ob erste KI-Einführung oder komplexe Entwicklungsaufgabe – wir besprechen mit Ihnen die Anforderungen und geeigneten nächsten Schritte.