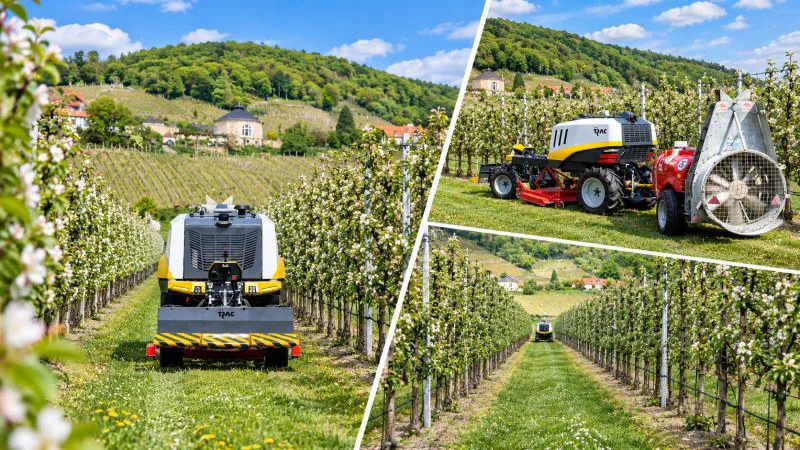
Gemeinsam mit starken Partnern arbeiten wir im KoSiNuS-Projekt daran, innovative Lösungen für autonome mobile Arbeitsmaschinen weiterzuentwickeln und in die praktische Anwendung zu bringen.
Wir freuen uns sehr, auch weiterhin Teil dieses spannenden Projekts zu sein und unsere Expertise bei FusionSystems einzubringen.
Im Projekt treiben wir insbesondere die Fahrzeugumfelderkennung einer Landwirtschaftsmaschine voran. Durch die Verarbeitung und Fusion von Daten verschiedener Sensoren schaffen wir eine robuste Grundlage für eine zuverlässige Wahrnehmung des Fahrzeugumfelds. Damit leisten wir einen Beitrag dazu, intelligente und autonome Mobilität in unterschiedlichen Anwendungsfeldern in Sachsen weiterzuentwickeln.
Wir freuen uns auf die nächsten Projektphasen, den weiteren Austausch im Konsortium und viele spannende Erkenntnisse auf dem gemeinsamen Weg mit Grünspecht Vision Labs, Hydrive Engineering GmbH, Fraunhofer IVI, SIListra Systems.
Mehr zum Thema: Fahrerlose Transportsysteme und mobile Arbeitsmaschinen · Sensor Fusion & Physical AI
Dieser Beitrag ist zuerst auf LinkedIn erschienen. Zum Beitrag auf LinkedIn